

Raspberry Pi INDI System⑤
オートガイド PHD2の操作
1. オートガイドとは
天体撮影では赤道儀が恒星の動きに合わせて追尾を行いますが、極軸合わせの誤差やギアの周期誤差などにより、長時間露出では星が徐々に流れてしまいます。
オートガイドは、ガイドスコープとガイドカメラを使用して基準となる恒星を常時監視し、そのずれを補正することで赤道儀の追尾精度を向上させる仕組みです。
PHD2(Push Here Dummy 2)は、天体撮影で広く利用されている無料のオートガイドソフトウェアです。ガイド星の位置をリアルタイムで解析し、必要に応じて赤道儀へ補正信号を送ることで、高精度な追尾を実現します。
本記事では、Raspberry Pi INDI System上でPHD2を使用し、ガイドカメラの設定から基本的な運用方法までを解説します。
1.1 使用機材
ガイドスコープには30mm F5(焦点距離150mm)、ガイドカメラに、ZWO ASI220 MMを使用しています。より大口径・長焦点距離のガイドスコープも存在しますが、本システムでは軽量・コンパクトであることを重視しました。
本システムではR200SS(800mm)のガイド用途として適切と判断しました。ASI220MM Miniを選択した理由の一つは、その高い感度と十分な解像度です。モノクロセンサーにより、カラーセンサーと比較して光を効率よく利用できるため、微光星の検出能力に優れています。その結果、利用可能なガイド星の選択肢が増え、安定したオートガイドが期待できます。また、PHD2のマルチスターガイド機能との相性も良く、小型ガイドスコープとの組み合わせでも十分なガイド性能が期待できる
1.2 ガイドスケール
ガイドスコープ(150mm)とASI220MM Mini(2.9μm)の組み合わせでは、ガイドスケールは約4.0″/pixelとなります。PHD2は星像の重心位置をサブピクセル単位で解析するため、実際の補正精度はガイドスケールを上回ります。一般にガイドスケールが撮影スケールの数倍程度であれば実用上十分とされています。
ここ使用する機器は、ガイドスコープに、ZWO 30mmF/5、ガイドカメラに、ZWO ASI220 MMを使用します。ASI220MM Miniを選択した理由の一つは、その高い感度です。モノクロセンサーにより微光星の検出能力が高く、ガイド星の選択肢が豊富になります。PHD2のマルチスターガイド機能とも相性が良く、星数の少ない視野でも安定したガイドが期待できます。
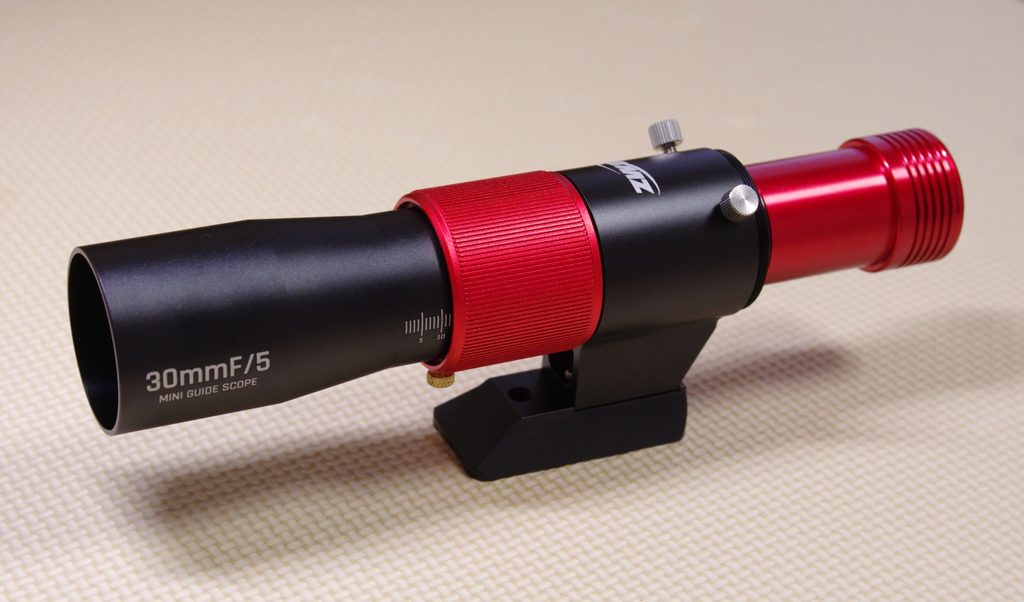
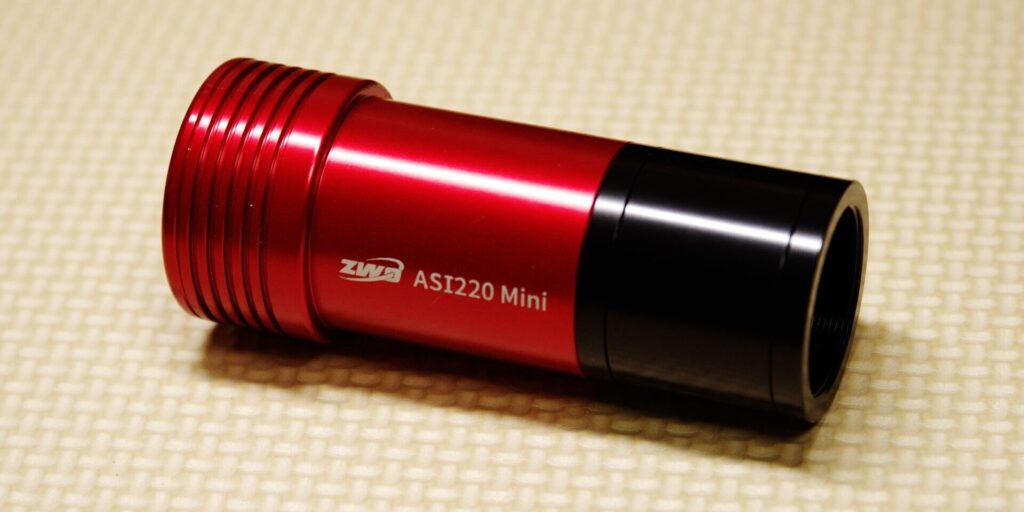
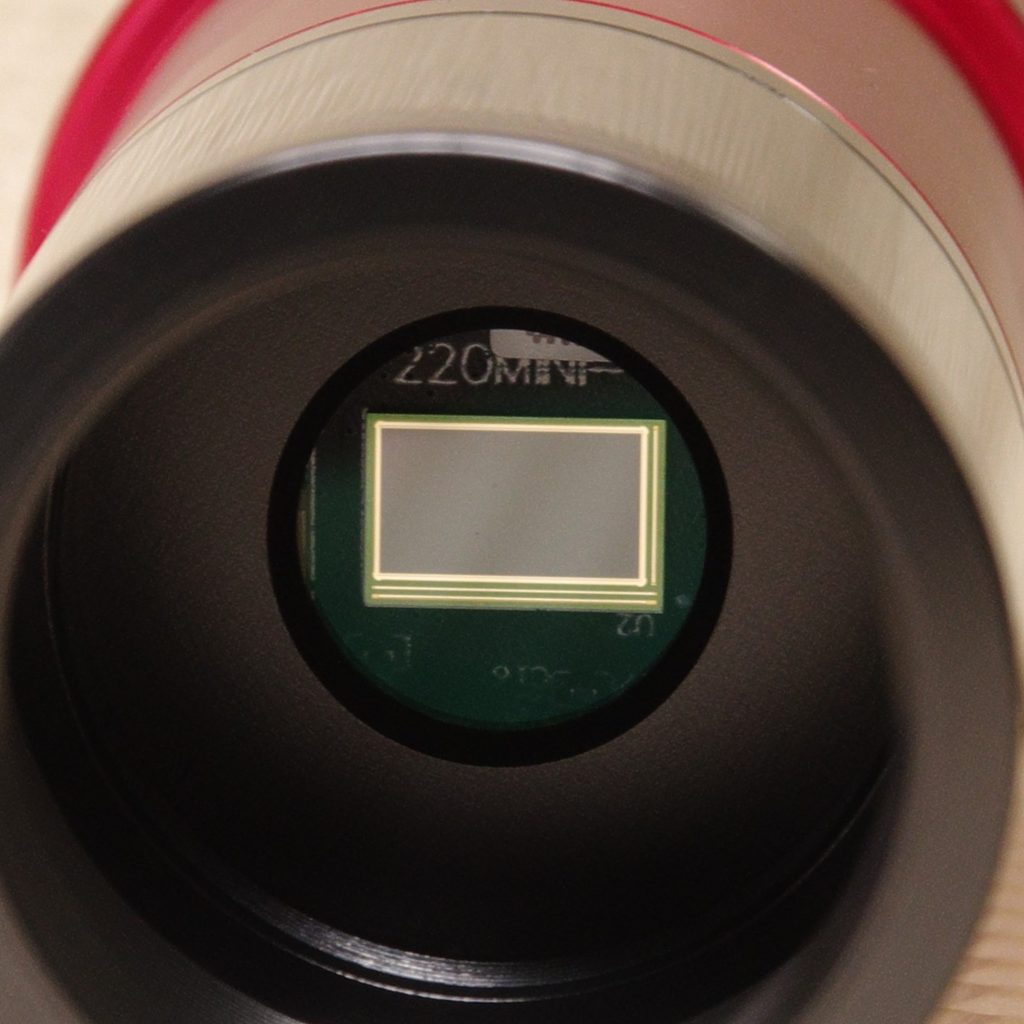
センサー:SC2210 モノクロ CMOSセンサーサイズ(受光面):7.68 mm × 4.32 mmセンサー対角長:8.81 mmセンサーフォーマット:1/1.8型解像度:1920 × 1080 ピクセル総画素数:約 207万画素(2.07MP)ピクセルサイズ:4.0 μm × 4.0 μm
2. PHD2の初期設定
1.1 新しいプロファイルの設定
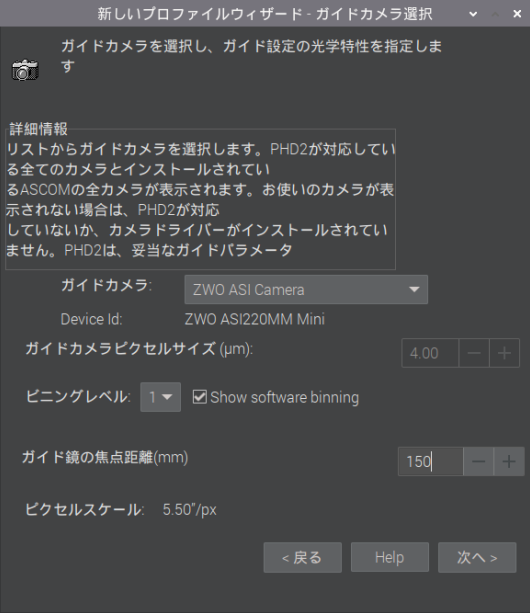
ガイドカメラをZWOのASI Cameraを選択します。カメラをUSBで接続しておけば、カメラDecice IDとガイドカメラピクセルサイズは自動的に認識されます。
ビンニングレベルは、1を選択します。
ガイドカメラの焦点距離を選択します。ZWO 30F5は焦点距離が150mmなのでそれを選択します。
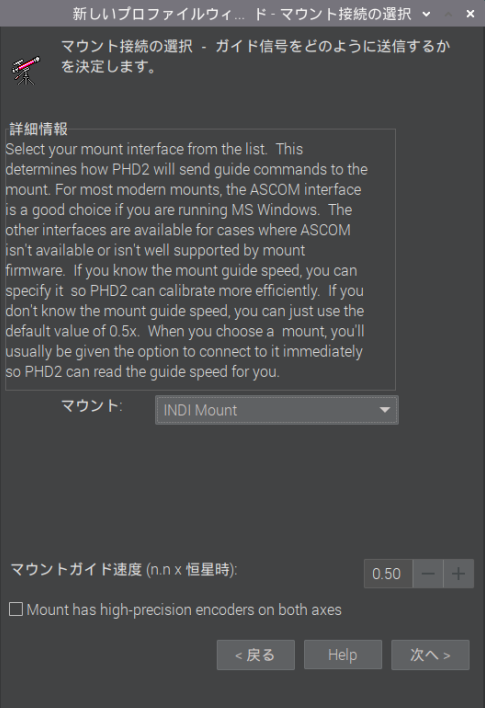
マウントは、Onstepを使用するため、INDI Mountを選択します。
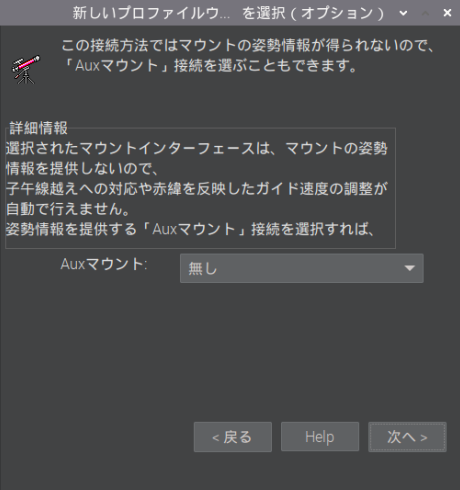
Auxマウントは無しを選択します。
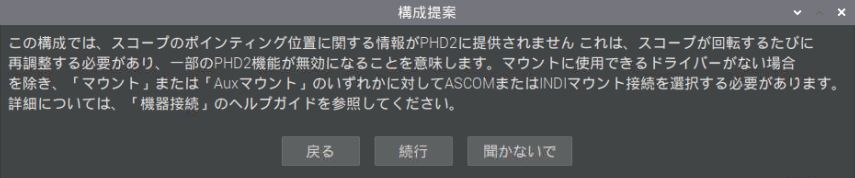
右のようなメッセージが出ますが、そのまま続行で問題ないです。
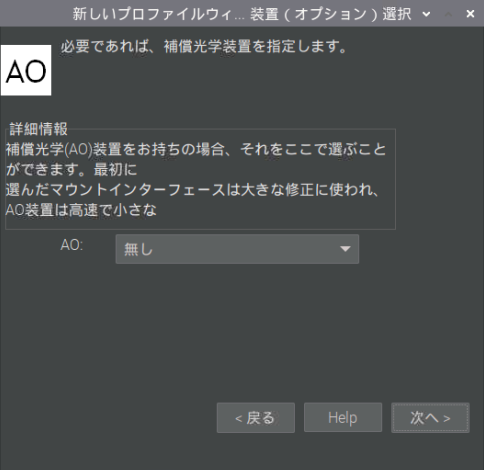
補償光学装置は、使用しないため、無しを選択します。
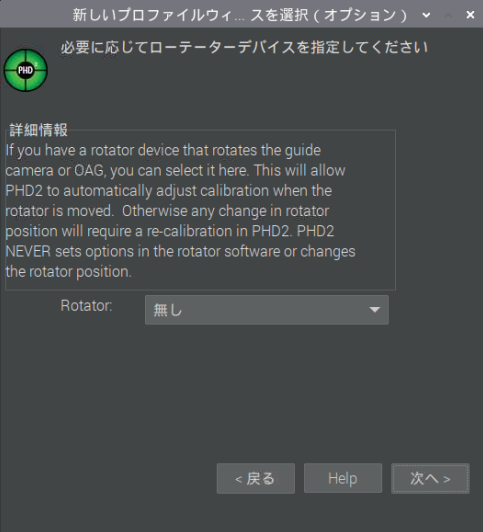
ローテーターデバイスは、使用しないため、無しを選択します。
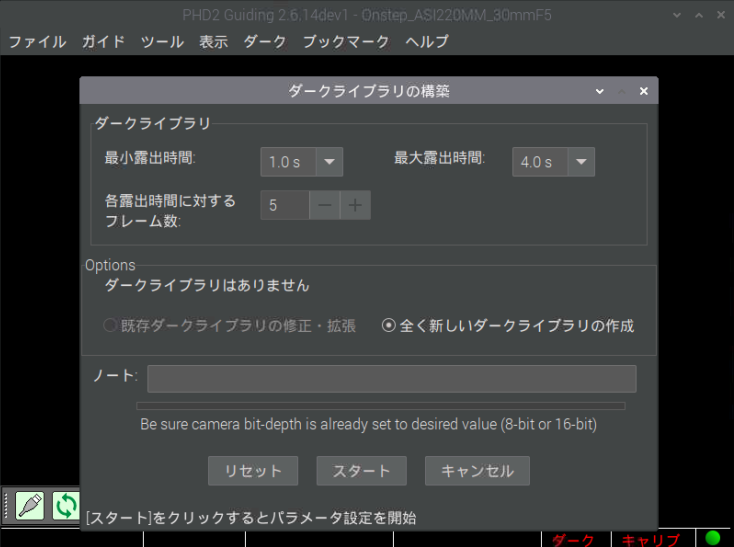
ダークライブラリを構築します。最小露出時間、最大露出時間はそのままで問題ないです。
ノートには、自分で識別できる機器を書いておきます。
例: R200SS ZWO220MM 30F5
1.1 Kstars/EKOSの設定
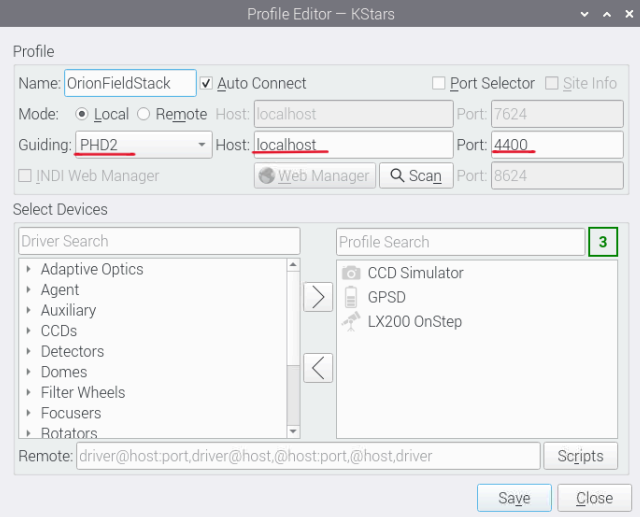
Kstars/Ekosでは、EKOSのProfile Editerを右図のように変更します。
Guiding: PHD2
Host: localhost (defaultのまま)
Port: 4400 (defaultのまま)
これで、INDIがPHD2のガイドを受け付けるようになります。
1. PHD2の基本操作
作成中